
Traductor electricus motor agitatus suas partus singulis tribus mensibus amittere servavit. Turma sustentationis mutata est uncto, sigillis, et etiam alignment stipite, sed in defectibus manserunt. Problema reale apparuit solum postquam fectum machinalis copias in stipite agentes dimensus est: onus radiale ad unum positionem habens, 40 centesimis altior fuit quam aestimatio originalis. Calculum oneris corrigens statim tortorem intervallum ultra biennium impulit. Hoc est valorem practicum sciendi quomodo calculare onera portantia antequam ferre eliges.
Omnis volvens gestus finitum lassitudinem habet, vitae onus applicatum moderatur. Fundamentalis vitae rating formula simplex est: L 10 = (C / P) p , ubi C est basic dynamicus onus rating, P est aequivalens onus dynamicus, et p est 3 pro pila gestus et 10/3 pro cylindro gestus. Quia vita reciproce proportionalis est onere cubata pro globulorum gestus, etiam parvus error in P effectum suum prae se fert. A 25 percent minoris aestimationis oneris vitam computatam per dimidium fere secare potest.
Calculum onus accuratum etiam electionem gerendi genus impellit, alvi internam, preload, et lubricationem. Onera preme quae praematura ducunt lassitudine et molitio downtime. Onera quae nimis alta sunt cogunt te utere cupresso portando habitationem maiorem, stipite graviore, et costo altiore.
Priusquam quamlibet calculam incipias, agnosce tres directiones fundamentales oneris quae in ferendis agere possunt.
| Genus onus | Directio | Typical fons | Maluit afferentem genus |
|---|---|---|---|
| Radialis onus | Perpendicularis ad hastile axis | Cingulum viverra, reticulum vis calces, pondus rotor | Sulcus globus profundus, cylindricus cylindrus |
| Axial (ictus) onus | Parallelus hastile axis | Helical calces vis, propeller impulsus, prenso prenso | Mitte pila, contactus angularis |
| Combinatae quaevis onus | Radialis et articulatio eodem tempore | Cochleam revellere coneris anni, vehiculum axibus, ciconia rotae | Contactus angularis, cylindrus sphaericus |
Calces helicae, exempli gratia, vim radialem producit in circulo pice et vim axialem in stipite. Utraque membra comprehendi debent in ferendo calculum oneris.
Sequentia sequenti utere ad onera calculandi pro stipite duobus gestus fultis.
Nam calces helicas cum pice diametro d et torque T, vis tangentialis est Fq t = 2T / d. Radialia et axialis pendent ab angulo pressionis et angulo helix; plurimae machinae inibant formulas manuales dant. Communis effectus est ut pars axialis ex 20-gradu pressionis angulus calces helicae inter 25 et 50 cento vim tangentialis interjacet, ideo negligi nequit.
Nam cingulum coegi, hastile vis non efficax viverra justo. Accedunt tensiones strictae et remissae tensiones laterales, et vis coniuncta saepe multo maior est quam torques traductus ab radio trochleae divisa. Contentionibus cinguli semper utuntur, cum calculandum aperiunt motus.
Onus nominale computatum raro verum onus operandi est. Concussa, vibratio, et impulsus notas extra vim addunt. Onus coefficiens f w nominis onus squamis antequam intrat vitae ratio. Valores typici infra monstrantur.
| Application conditio | Onus coefficiens f w |
|---|---|
| Electrici motores, cornicines, rostra tollentes, nullum impulsum | 1.0-1.2 |
| Gearboxes, compressores, instrumenta machinae, concussa moderata | 1.2-1.5 |
| Compressi, pulsum tegumenta, ictum grave | 1.5-1.8 |
Cingulum enim vel catena impellit, addito cingulo coefficiens in plerisque catalogis ferentibus apparet. Apparatus impellit etiam uti coefficiens calces quae pendent in fabricandis subtilitatibus et ictum meshing.
Considera harundo cum calces vis 5 kN in puncto 150 mm a sinistra gerentis agentis. Spatium ferentium 400 mm est. Moti reperiuntur cum lege vectis.
R left = 5,000 x 250 / 400 = 3,125 N
R ius = 5,000 x 150 / 400 = 1,875 N
| Ferens | Procul ab calces vi | Formulae reactionis | Precium |
|---|---|---|---|
| Sinistra afferentem | 250 mm | F x 250/ 400 | 3,125 N |
| Ius afferentem | 150 mm | F x 150 / 400 | 1,875 N |
In reali consilio, omnes copias in stipite gradationes multiplices suppeditantes, onera imminentia, et scapi pondus ante solvendum ad motus onerandos.
Postquam notae sunt reactiones radiales et axiales, eas in unum onus aequivalens coniunge. P. Ad gestus maxime volubiles, onus dynamicus aequivalens est:
P = X F r Y F* a
ubi F * r est onus radiale, F* a est onus axialis, & X & Y factores ex catalogo afferente. Factor e pendet ex angulo contactus et ratione F* a / F r . Si F * a insensibilis est, P reducit ad F* r . Pro puro fixura ferens, P' a quia portatio ad solas axeos onus sustinendum destinatur.
Ad tardus conversiones vel gestus immobiliter onustos, utere static aequivalens onere;
P0 = X0 F r Y0 F * a
Haec valor comparatur cum onere static fundamentali rating C0. Si onus staticum ad C0 appropinquat, deformatio permanens in contactu superficiebus fieri potest.
Manufacturers mensas XY et Y unicuique generi portantes praebent. Valores inter pilam rimam profundam sustinentem et globum contactum angularem ob contactum anguli et geometriae interni afferentem differunt. Catalogus afferens vel calculator machinator est modus velocissimus ut haec factores sine arithmetica errata consequantur.
Calculari onus exemplar demonstrat directe ad familiam afferentem. Tres causae practicae saepe in consilio machinae apparent.
Cum pars axialis parva est et scapi simplicis, humilis sumptus eget, prima globulus sulcus profundus ferere solet. Sarmenta radialia bene sustinet et modice axiale onus utrinque. Commune catalogus exemplum est 6311 pilam rimam profundam ferentem, in motoribus electricis et gearboxes industriae adhibita.
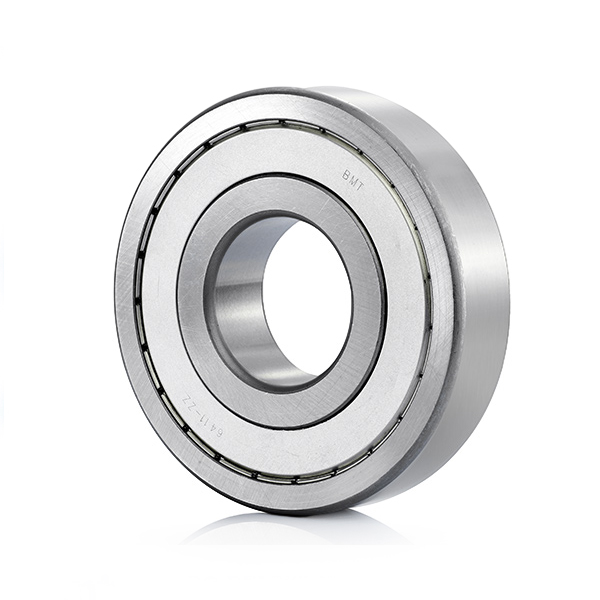 Chrome Steel (VI)CCCXI Deep Groove Ball Ferens Haec 6311 globulus profunda sulcus sustinet onera radialia sustinentia et onera axialis modesta in utraque parte, eam faciens communem electionem pro motoribus electricis et gearboxes industriae. Visum Product →
Ad capacitatem radialem altiorem, globulus sulcus profundus gestus cum striatis frangentibus vel foraminibus implendis adhiberi potest. Si vis variantes comparare, incipe a nostro alta sinus pila gestus praedicamentum.
Cum ferens solum hastile torquem vel rotorem verticalem sustineat, una directio pilae impulsus est compacta et efficiens. Semita onus hastili parallela est, et globi transferentes directe trudunt inter lavatorem stipitem et habitationem fullonis. Hae gestus non intenduntur ad onera alta radialia et saepe parantur cum radio radiali in compositione composito.
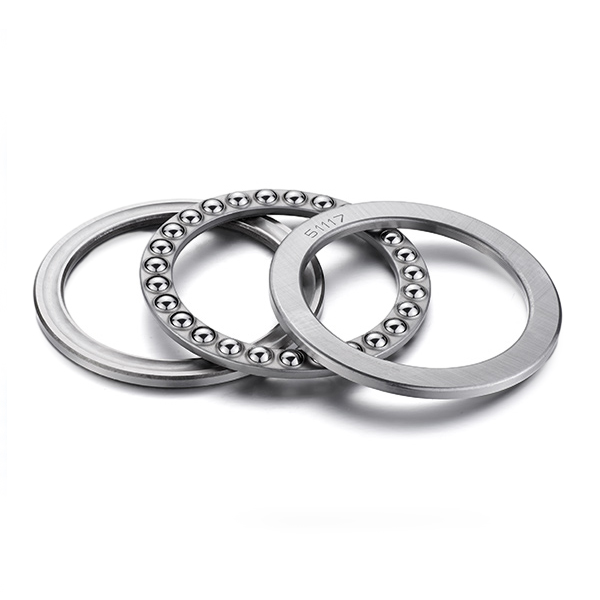 Una directio mitte Ball supportantes Axial Loads Foedus unius directionis globum trusum gerens designatum ad axialis onera per hastile tractandum, saepe paribus radiali gerens in compositione ad operationem efficientem collatis. Visum Product →
Ad intellegendum limites pilae sulci profundae gestus sub viribus axialibus, vide nostrum articulum on Quid articulatio onerat alta fossa pila gestus tractamus .
Sagitta enim, quae tum vim radialem et notabilem vim axialem in unam partem portare debet, unius ordinis globulus contactus angularis est solutio classica. Contactus angulus maius onus axialis facultatem creat et firmamentum radiale et axiale in uno componente praebet.
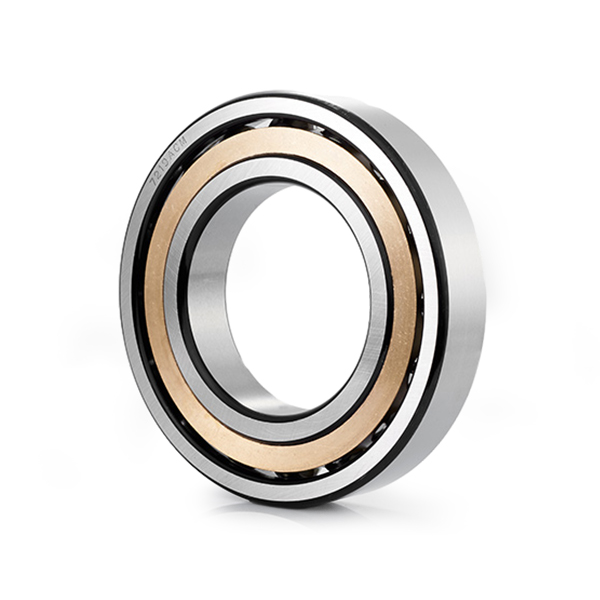 Unius Row Angularis Contact Ball Ferens Singulus ordo pilae angularis contactum sustinens cum raceways angulatis sustinens onera axeos radiales et unum directionale coniunctum, specimen motorum electricorum, soleatus et compressores. Visum Product →
In applicationibus altum celeritatem, duo contactus angularis gestus saepe tergum ut-faciem vel faciem ascendunt ad tractandas copias axiales ab utraque parte servato systematis rigore.

Copyright © Ningbo Demy (D&M) Bearings Co., Ltd. All Rights Reserved.
 Altera / ODM Industrial supportantes Nulla
 Search
 Language


